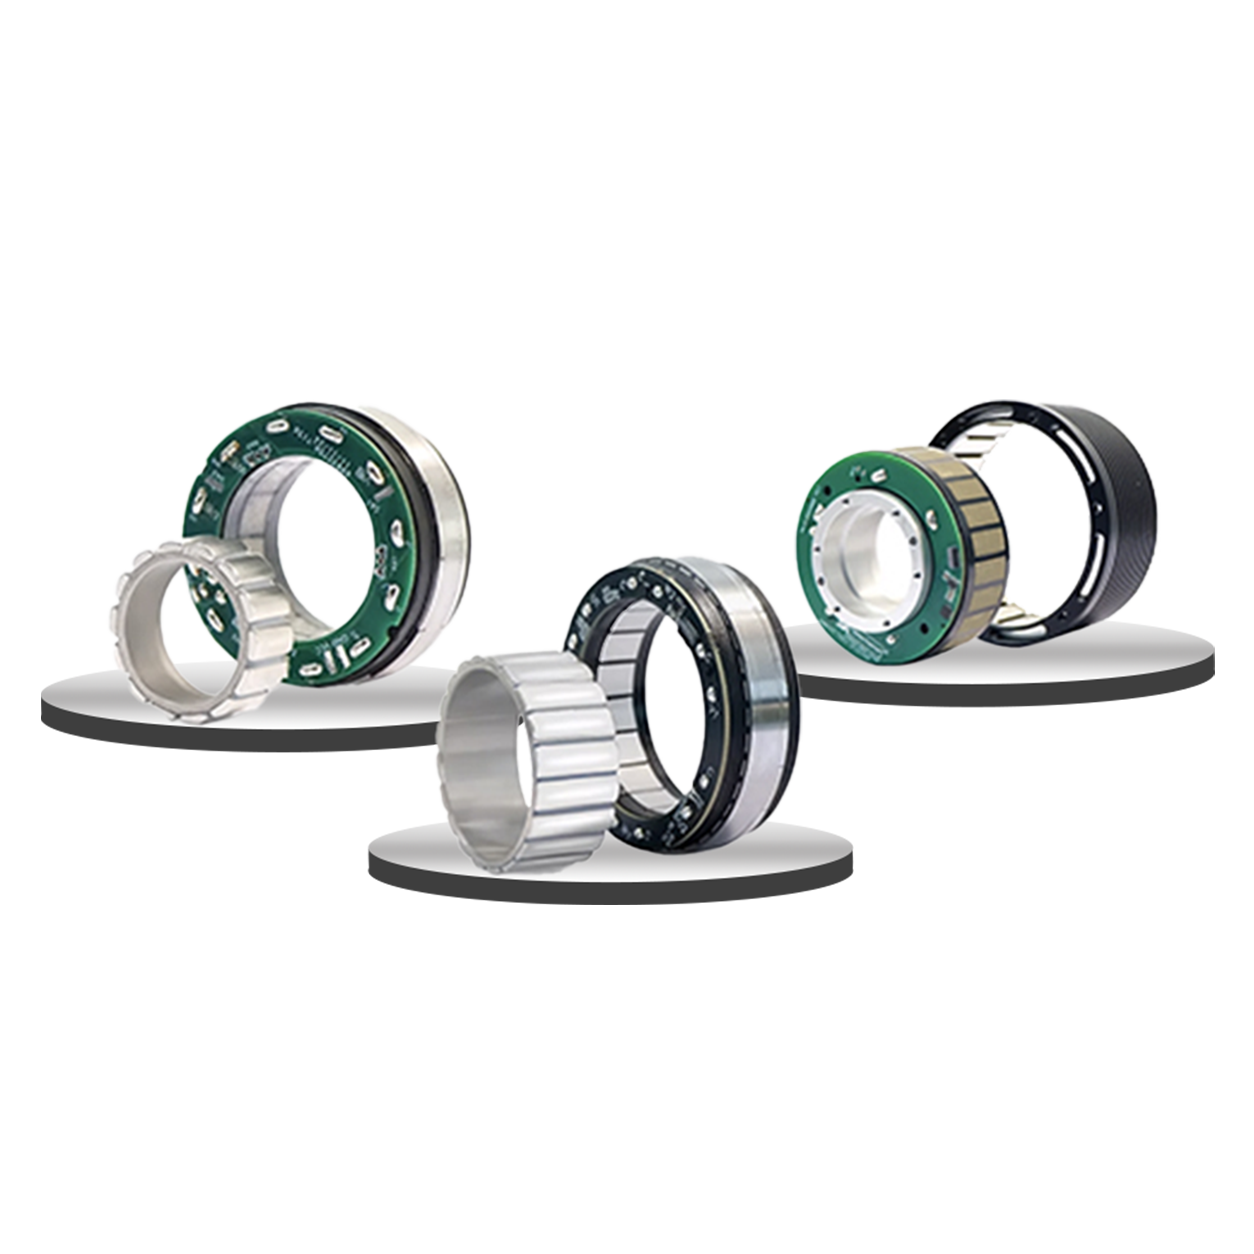
Pourquoi associer un encodeur absolu à un moteur frameless ?
Dans un moteur frameless (sans boîtier), le rotor et le stator sont intégrés directement à la structure de la machine. Cette architecture offre une grande liberté de conception, une bonne compacité et une forte densité de couple, mais impose de prévoir le retour d’information adapté au pilotage.
- Commutation du moteur : des capteurs Hall peuvent fournir l’information nécessaire à certains modes de pilotage.
- Positionnement précis : un encodeur absolu permet de mesurer directement la position angulaire du rotor.
Un encodeur absolu fournit un code correspondant à la position mesurée. Après une coupure d’alimentation, un modèle absolu monotour permet de retrouver la position dans un tour dès la remise sous tension, sans rechercher systématiquement un repère d’origine. Pour connaître également le nombre de tours effectués, une solution multitour ou une autre méthode de suivi est nécessaire.
Comment fonctionne un encodeur absolu magnétique ?
Dans une configuration magnétique sans contact, un aimant solidaire de la partie tournante génère un champ détecté par un capteur électronique monté sur un circuit imprimé fixe. Le capteur exploite les variations de direction du champ pour calculer l’angle du rotor.
- Aimant : généralement fixé sur l’axe ou une pièce solidaire du rotor.
- Capteur : implanté sur un PCB, à une distance et selon une orientation compatibles avec les spécifications du fabricant.
- Mesure : lecture angulaire sans contact mécanique, donc sans usure liée au frottement entre capteur et aimant.
Le montage peut être axial (en bout d’arbre) ou, pour les capteurs qui le permettent, latéral. Le choix dépend de l’espace disponible, de la géométrie de l’aimant et des performances attendues.
Les points essentiels pour réussir l’intégration
Respectez l’entrefer recommandé dans la fiche technique de l’encodeur. Un champ trop faible ou trop intense peut réduire la qualité de mesure ou déclencher un diagnostic.
Un désaxage, un faux-rond ou une inclinaison de l’aimant peut générer des erreurs angulaires. Vérifiez les tolérances de montage et les possibilités de compensation prévues par le fabricant.
Utilisez un aimant adapté au principe de mesure et à l’orientation du capteur. Les architectures axiales et latérales ne sont pas interchangeables sans validation.
Paramétrez si nécessaire la position zéro, le sens de rotation, les diagnostics de champ et le filtrage numérique. Vérifiez la latence induite par le filtrage pour les boucles d’asservissement rapides.
Quelles interfaces choisir pour l’encodeur ?
| Interface | Principe | Utilisation |
|---|---|---|
| SPI / SSI | Transmission numérique série de la mesure angulaire | Lecture de position par un contrôleur ou un variateur compatible |
| ABZ | Signaux incrémentaux en quadrature, avec index éventuel | Compatibilité avec des entrées de codeur incrémental ; ne transmet pas à elle seule une position absolue |
| PWM | Position codée par le rapport cyclique du signal | Lecture de position si l’électronique de commande prend en charge ce format |
Les interfaces et fonctions disponibles dépendent de la référence exacte de l’encodeur. Vérifiez la compatibilité électrique, le protocole et la fréquence de mise à jour avec votre variateur.
Les erreurs d’intégration à éviter
- Installer l’aimant trop loin du capteur ou hors de la plage de champ admissible.
- Négliger le centrage, le faux-rond ou la rigidité du support.
- Choisir un aimant dont les dimensions ou l’aimantation ne correspondent pas au capteur.
- Configurer un filtrage trop important pour la dynamique de la boucle de position.
- Confondre sortie incrémentale ABZ et information absolue directement disponible après remise sous tension.
Intégration sur mesure pour les fabricants OEM
A2V Mécatronique accompagne les bureaux d’études et les fabricants d’équipements dans le choix et l’intégration de moteurs frameless avec retour de position. L’objectif est d’adapter la motorisation, l’encodeur et l’électronique de commande aux contraintes d’encombrement, de précision, de température et de montage de chaque application.
Une motorisation frameless à intégrer dans votre machine ?
Découvrez les solutions disponibles et échangez avec notre équipe pour définir une architecture moteur, capteur et variateur cohérente.
Découvrir la gamme framelessEn résumé
Un encodeur absolu magnétique permet de connaître la position angulaire d’un moteur frameless avec une mesure sans contact. Sa fiabilité dépend autant du choix du capteur que de la qualité de son intégration mécanique : entrefer, alignement, aimantation et réglages de traitement du signal.
Questions fréquentes
Pourquoi utiliser un encodeur absolu avec un moteur frameless ?
Pour obtenir une mesure directe de la position du rotor, notamment lorsque l’application nécessite un positionnement précis dès la remise sous tension.
Comment fonctionne un encodeur absolu magnétique sans contact ?
Un aimant fixé à la partie tournante génère un champ mesuré par un capteur fixe, qui en déduit la position angulaire.
Quelle interface choisir : SPI, SSI, ABZ ou PWM ?
Le choix dépend du contrôleur et du niveau de retour requis. SPI, SSI et certains signaux PWM peuvent transmettre une mesure absolue ; ABZ fournit un retour incrémental.
Quelles erreurs faut-il éviter ?
Un entrefer inadapté, un mauvais alignement, un aimant incompatible ou un filtrage excessif peuvent dégrader les performances de mesure.