Introduction
Le choix d’un moteur pas à pas est une étape cruciale dans la conception d’un système de mouvement précis. Trop souvent négligée, cette décision impacte directement la précision, la fiabilité, la consommation d’énergie et la durée de vie de vos équipements. Que vous travailliez sur une machine CNC, une imprimante 3D ou un projet de robotique, ce guide vous permettra de déterminer le moteur idéal en fonction de vos contraintes techniques.
Qu’est-ce qu’un moteur pas à pas ?
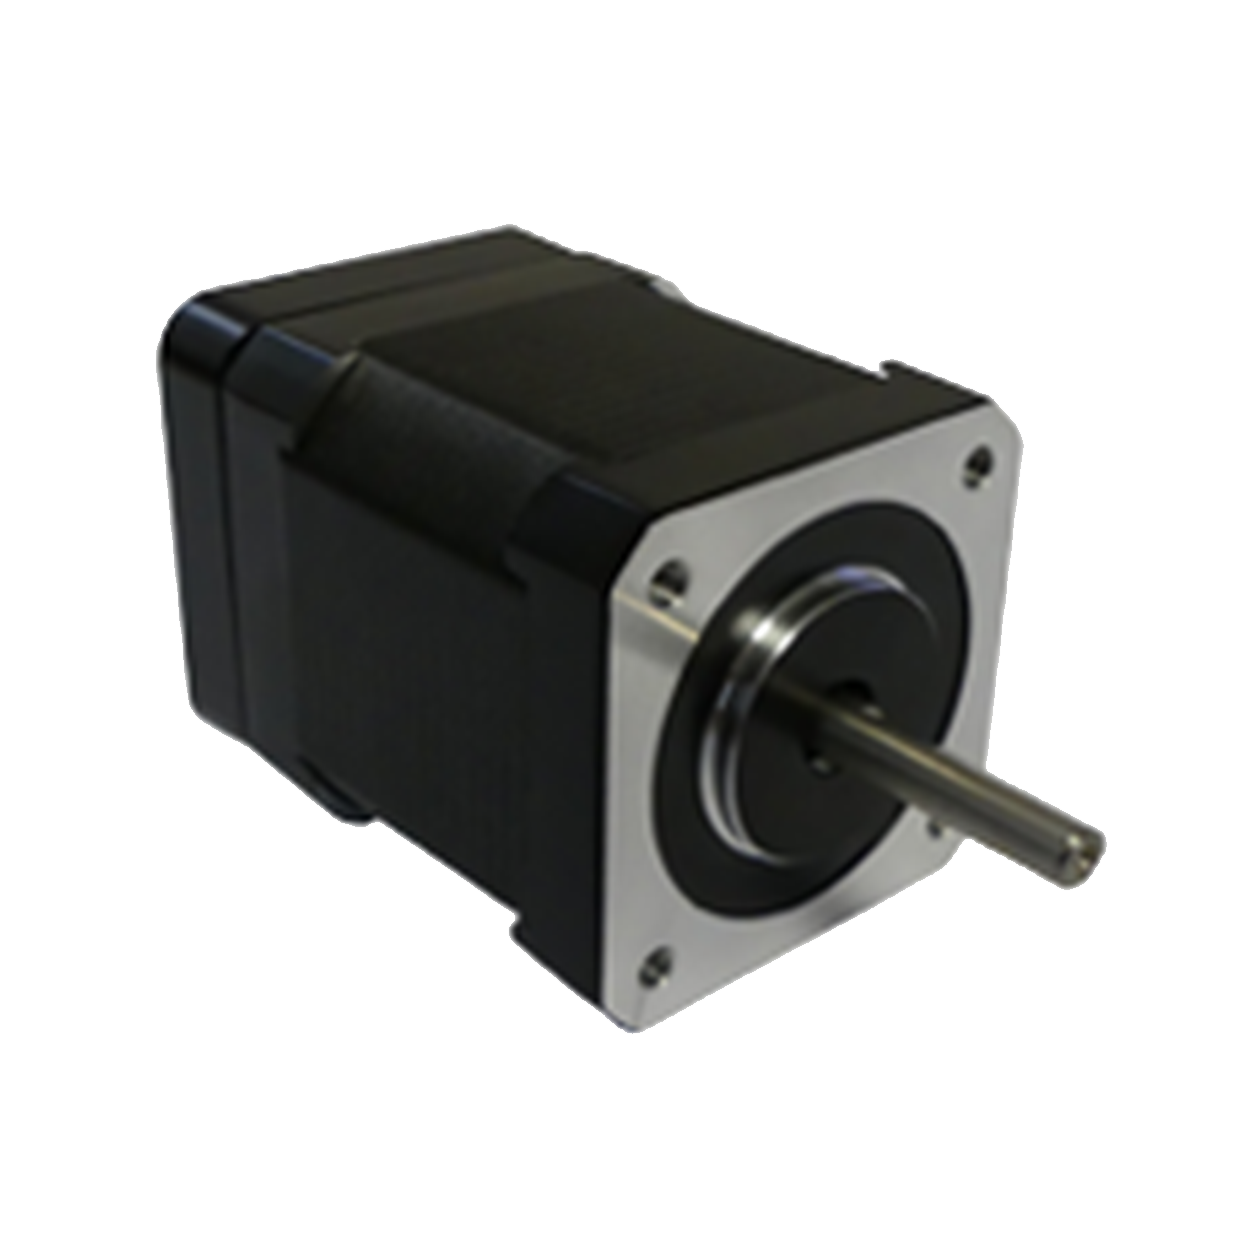
Un moteur pas à pas est un moteur électrique qui divise sa rotation en incréments angulaires fixes appelés « pas ». Il est piloté par un contrôleur (driver) qui envoie des impulsions électriques pour déterminer la vitesse, le sens de rotation, et la position.
Pourquoi est-il important de bien choisir son moteur pas à pas ?
Choisir un moteur inadapté peut entraîner :
- Des pertes de pas (mouvement imprécis)
- Une surchauffe
- Une consommation énergétique excessive
- Un dysfonctionnement ou une usure prématurée
Un bon choix permet au contraire un positionnement fiable, une longévité accrue et un fonctionnement silencieux et fluide.
Critères de choix d’un moteur pas à pas
1. Type de moteur
Il existe trois grandes familles :
- Aimant permanent : simple et bon marché, couple modeste
- Réluctance variable : moins courant, fonctionnement particulier
- Hybride : le plus répandu, très précis et performant
Recommandation : optez pour un moteur pas à pas hybride, surtout en milieu industriel ou en impression 3D.
2. Le nombre de pas par tour (résolution angulaire)
Il détermine la précision du moteur. Par défaut :
- 1,8° → 200 pas/tr
- 0,9° → 400 pas/tr (plus précis)
Avec un driver en microstepping, on peut atteindre jusqu’à 1/256 de pas (selon le driver). Astuce : une résolution de commande plus fine permet des mouvements plus fluides, sans garantir à elle seule une précision mécanique équivalente… mais cela nécessite un driver performant.
3. Le couple (Nm ou kg·cm)
Le couple indique la force de rotation du moteur. Il doit être suffisant pour :
- Déplacer la charge
- Résister à la friction ou à la gravité
- Garder la position à l’arrêt
Le couple disponible dépend du modèle et diminue généralement lorsque la vitesse augmente : vérifiez la courbe couple-vitesse. Attention : prévoyez une marge de couple adaptée au profil de vitesse et aux accélérations pour limiter les pertes de pas.
4. Format NEMA
La désignation NEMA indique les dimensions normalisées de la face de fixation du moteur :
| Format | Taille (mm) | Usage |
|---|---|---|
| NEMA 14 | 35 × 35 | Micro-systèmes |
| NEMA 17 | 42 × 42 | Imprimantes 3D, robots |
| NEMA 23 | 57 × 57 | CNC, automation |
| NEMA 34 | 86 × 86 | Industrie lourde |
Choisissez selon l’espace disponible et le couple nécessaire.
5. Caractéristiques électriques
- Tension : selon les caractéristiques du moteur, du driver et de l’alimentation
- Courant nominal par phase : à vérifier sur la fiche technique
Votre alimentation électrique et votre driver doivent être compatibles. Conseil : une tension d’alimentation adaptée peut améliorer le maintien du couple à vitesse élevée, dans les limites du driver et du moteur.
6. Type d’arbre
- Lisse
- Cranté / avec méplat
- Double extrémité
Cela a un impact sur le type de coupleur ou poulie que vous pourrez utiliser.
7. Composants complémentaires
Certaines options peuvent enrichir le moteur :
- Encodeur : pour ajouter une boucle de retour (contrôle de position en temps réel)
- Frein électromagnétique : utile en cas de coupure d’alimentation
- Réducteur intégré : augmente le couple, réduit la vitesse
Ces options peuvent répondre à des besoins de retour de position, de maintien de charge ou de transmission mécanique.
8. Le bruit et la température de fonctionnement
Un moteur peut chauffer, surtout à courant élevé. Privilégiez :
- Une bonne ventilation
- Des drivers avec régulation de courant dynamique
- Des moteurs silencieux si le confort acoustique est important
9. Compatibilité avec le driver et le contrôleur
Assurez-vous que :
- Le driver supporte le courant du moteur
- Le driver accepte la résolution microstep souhaitée
- Le contrôleur (Arduino, automate, etc.) peut générer les impulsions nécessaires
Cas pratiques : exemples indicatifs
Les exemples ci-dessous sont des points de départ : le choix final doit être validé par les charges, les accélérations et les courbes couple-vitesse.
| Application | Choix recommandé |
|---|---|
| Imprimante 3D | NEMA 17, 1,8°, 0,5–1 Nm |
| Machine CNC hobby | NEMA 23, 1,8°, 1,5–2 Nm |
| Bras robotisé | NEMA 17 à 23, 0,9° pour précision |
| Dispositif médical | NEMA 17, silencieux, avec encodeur |
En résumé
Avant de choisir, vérifiez le type de moteur, la résolution, le couple disponible à la vitesse de travail, le format NEMA, les caractéristiques électriques et la compatibilité du driver. Les options comme l’encodeur, le frein et le réducteur dépendent de l’application.
Découvrez nos moteurs pas à pas
Retrouvez les différentes gammes et les solutions de commande associées pour votre projet de motorisation.
Voir la gamme de moteurs pas à pas